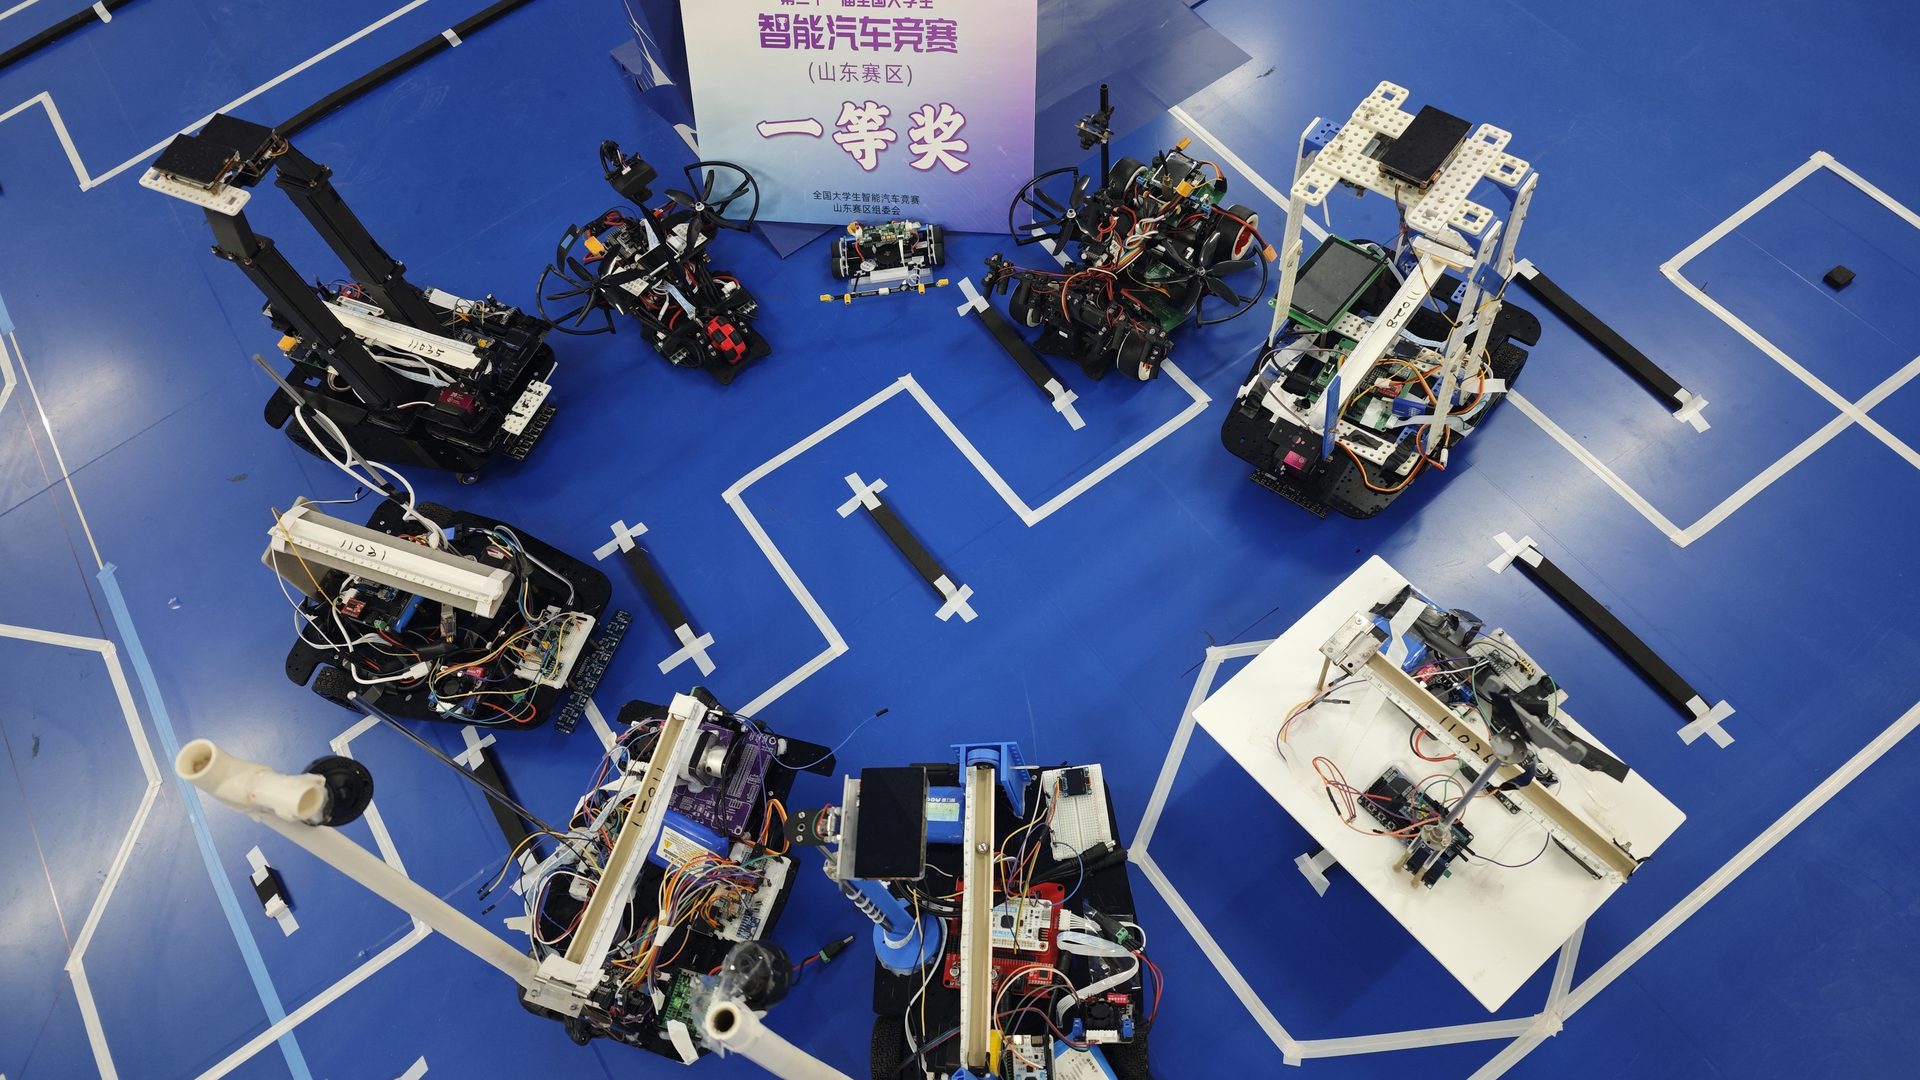
从 0 到省一:1209 实验室智能车竞赛全记录
从 0 到省一:1209 实验室智能车竞赛全记录
生命不止,折腾不息。
这篇博客是我们团队第一次完整的参赛复盘,写给下一届的队友,也写给同样热爱智能车的你。
赛事信息:第二十一届全国大学生智能汽车竞赛(山东赛区)
成绩:山东省一等奖
参赛成员:1209 实验室全体成员
一、赛事简介
全国大学生智能汽车竞赛要求参赛队伍自主设计并制作一辆能够自主循迹的智能车,在未知赛道上以最快速度完成比赛。它考察的不只是编程能力,而是覆盖:
| 方向 | 具体内容 |
|---|---|
| 硬件 | 电路设计、传感器选型、整车结构 |
| 嵌入式 | 单片机开发、电机驱动、实时系统 |
| 算法 | 图像处理、控制算法、路径规划 |
| 工程 | 系统联调、故障排查、现场应变 |
二、我们的技术方案
2.1 硬件平台
1 | 主控: NXP i.MX RT1064 (Cortex-M7, 600MHz) |
2.2 软件架构
1 | while (1) { |
踩坑提醒:图像采集一定要用 DMA + 双缓冲,中断里逐行读取会直接导致帧率掉到 30 以下,控制周期跟不上车速。
三、时间线
备赛时间线
四、最值得分享的三条经验
- 先让车跑起来,再让车跑得快。 早期不要纠结完美代码,能完赛的原型 > 跑不通的”优雅设计”
- 数据记录是一切的根本。 我们给车加了 SD 卡日志,每次调参都留存数据,复盘效率翻倍
- 团队分工要”一专多能”。 每个人有主攻方向,但硬件、算法、调车人人都要会一点
五、致谢
感谢指导老师的全程支持,感谢学院提供的调试场地,也感谢凌晨三点还在赛道上追车的我们自己。
下一届,目标国赛!
欢迎在评论区交流智能车相关问题,看到都会回复。
本博客所有文章除特别声明外,均采用 CC BY-NC-SA 4.0 许可协议。转载请注明来源 1209实验室!